 it

Diversi tipi di motori: una guida per l'acquirente ai progetti CA, CC, servo e passo-passo
Un OEM di pompe invia lo stesso punto di lavoro da 15 kW a tre costruttori di motori e riceve tre macchine diverse: un motore a induzione a 4 poli, un motore sincrono a magnete permanente e un'unità CC senza spazzole con azionamento integrato. Tutti e tre raggiungono il flusso e la prevalenza richiesti. Solo una rimane l'opzione più economica, una volta aggiunti l'azionamento, il telaio, il piano dei pezzi di ricambio e otto anni di elettricità.
La risposta breve
I tipi di motore sono separati da una domanda: come viene creato il campo rotante e come lo segue il rotore? I motori a induzione dominano i carichi industriali a velocità fissa perché sono economici e robusti. I motori sincroni a magneti permanenti vincono in termini di efficienza e densità di coppia. La corrente continua con spazzole sopravvive dove il costo e il semplice controllo della velocità contano più della durata della spazzola. servo e stepper progettano il proprio lavoro di posizionamento. Tale decisione si ripercuote poi sul grado di laminazione, sul metodo di assemblaggio del nucleo e sulla progettazione dell'alloggiamento, dove risiede la maggior parte della differenza di costo reale.
Le famiglie seguenti sono raggruppate nel modo in cui le vede effettivamente un fornitore di componenti: in base a ciò che fa il rotore e a ciò che deve essere costruito attorno ad esso.
Cinque famiglie di motori che coprono la maggior parte delle specifiche industriali
Induzione CA (asincrona)
Il campo dello statore induce corrente in un rotore cortocircuitato, quindi il rotore gira leggermente più lentamente del campo. Lo scivolamento è un parametro di funzionamento, non un difetto. In forma: pompe, ventilatori, compressori, trasportatori, quasi tutto ciò che funziona a velocità fissa.
AC sincrono/PMSM
Il rotore trasporta magneti permanenti o un campo CC e si blocca per fornire una frequenza con scorrimento zero. Adatta: servizi di azionamento ad alta efficienza, generatori di turbine eoliche, compressori a vite, progetti di retrofit che inseguono una classe di efficienza.
DC spazzolato
Un commutatore meccanico commuta la corrente del rotore. Coppia elevata a bassa velocità e controllo banalmente semplice, pagato in termini di usura delle spazzole e scintille. Adatta: macchinari legacy, ausiliari automobilistici, attuatori a basso costo.
CC senza spazzole (BLDC)
L'elettronica sostituisce le spazzole, solitamente con sensori Hall o rilevamento back-EMF senza sensori. Vestibilità: ventole di raffreddamento, elettrodomestici, e-bike, droni, apparecchiature alimentate a batteria dove ogni punto di efficienza conta.
Servo e passo-passo
Un servo ad anello chiuso mantiene la posizione con il feedback dell'encoder; uno stepper ad anello aperto si muove con incrementi fissi, comunemente 1,8° per passo completo. Fit: robotica, assi CNC, linee di confezionamento, teste dosatrici e indicizzatrici.
I motori universali (con avvolgimento in serie) compaiono ancora negli utensili elettrici e i motori lineari eliminano la conversione da rotativo a lineare in alcune macchine utensili e sistemi di movimentazione. Né cambia la logica di selezione di cui sopra; aggiungono semplicemente una forma.
I motori a induzione rimangono il prodotto in termini di volume e quasi tutto il volume si trova nello statore e nel nucleo del rotore. Lo spessore della laminazione, la qualità dell'acciaio al silicio e la pressione di accumulo determinano quanta energia in ingresso viene rilasciata sotto forma di calore anziché di coppia, motivo per cui le specifiche principali vengono citate accanto al tipo di motore anziché dopo di esso.
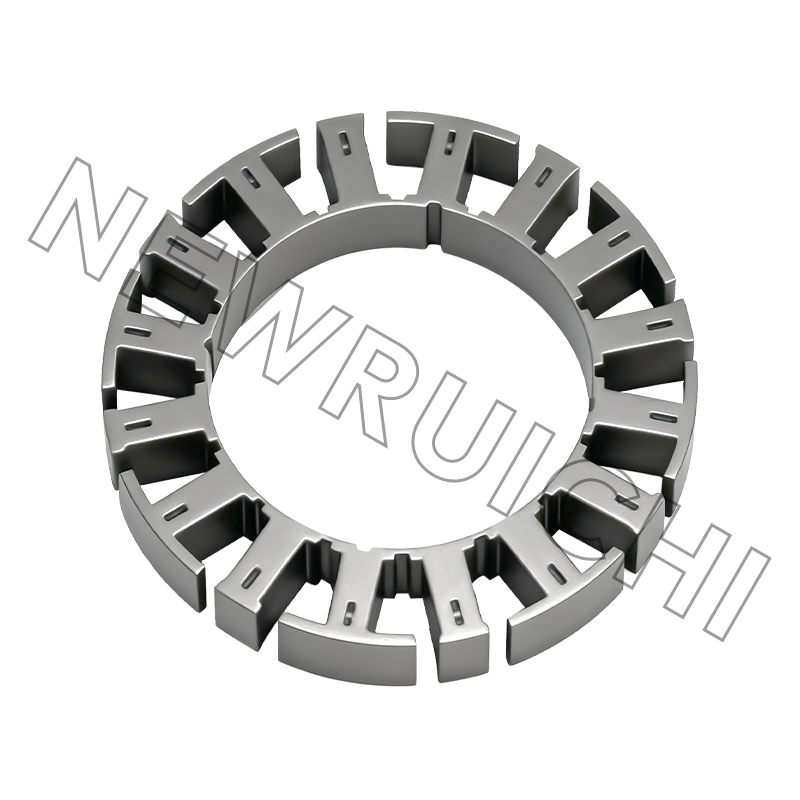
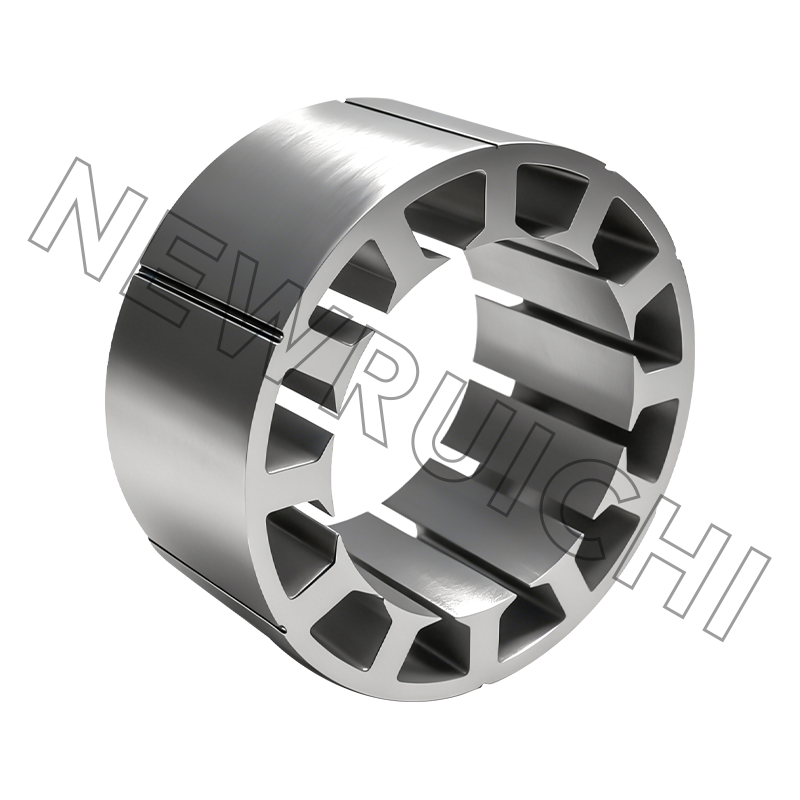
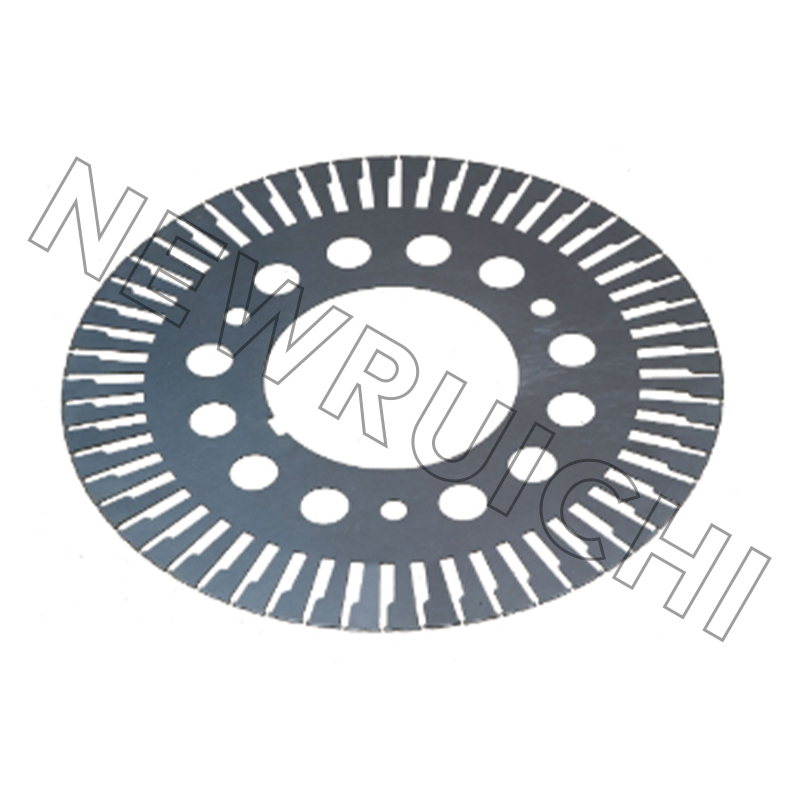 Laminazioni dello statore e del rotore del motore CA Lamierini in acciaio al silicio non orientato stampato con precisione per nuclei di statore e rotore di motori CA, dove lo spessore, la geometria della fessura e il controllo delle bave determinano la perdita e la coppia del nucleo. Visualizza il prodotto →
Come ogni tipo produce effettivamente coppia
- Prima il campo rotante. Gli avvolgimenti trifase distanziati di 120 gradi elettrici producono un campo che viaggia a velocità sincrona. Tutto il resto nella macchina è una risposta a quel campo.
- Lo slittamento definisce il comportamento di induzione. A pieno carico, i motori a induzione di piccole e medie dimensioni funzionano generalmente con uno scorrimento compreso tra l'1 e il 5%. Supera la coppia di rottura e il rotore si ferma invece di stallare con grazia.
- I magneti rimuovono lo scivolamento ma aggiungono un soffitto. Un PMSM produce coppia finché la forza elettromotrice posteriore non si avvicina alla tensione del bus CC dell'inverter; al di sopra della velocità base l'azionamento deve indebolire deliberatamente il campo.
- La commutazione è la linea di demarcazione. Spazzole e rotore dell'interruttore del commutatore corrente meccanicamente; Gli azionamenti BLDC e PMSM lo commutano elettronicamente. La fisica è simile, il meccanismo di usura no.
- Il posizionamento ha bisogno di feedback. Un servo chiude il circuito su un encoder e si riprende dal sovraccarico. Uno stepper funziona ad anello aperto, quindi un asse bloccato perde silenziosamente passi e la macchina continua da un riferimento errato.
Vale la pena leggere separatamente il divario comportamentale tra le due famiglie più grandi: differenze tra induzione e motore sincrono copre la coppia di avviamento, il comportamento di estrazione e i punti in cui ciascun tipo smette di essere economico.
Confronto affiancato
Le bande di efficienza sono indicative per macchine di classe 4 poli da 15 kW e variano in base alle dimensioni del telaio, allo standard e alla qualità costruttiva; usali per confrontare le famiglie, non per sostituire un valore di targa.
I numeri che gli acquirenti trascurano
Induzione IE3
Induzione IE4
PMSM
BLDC
DC spazzolato
L'efficienza della targhetta è il numero visibile. Quelli nascosti decidono se la macchina funziona ancora nel sesto anno. Il margine di aumento della temperatura è il primo: un motore che funziona vicino al limite della classe di isolamento perde rapidamente la durata dell'avvolgimento e un nucleo con percorsi brevi di interlaminazione eccessivi diventerà più caldo di quanto indicato nella scheda tecnica. La coppia di cogging è la seconda, soprattutto nei modelli PMSM e BLDC per il posizionamento a bassa velocità. La pressione dello stack è la terza ed è una variabile di produzione piuttosto che una variabile di progettazione.
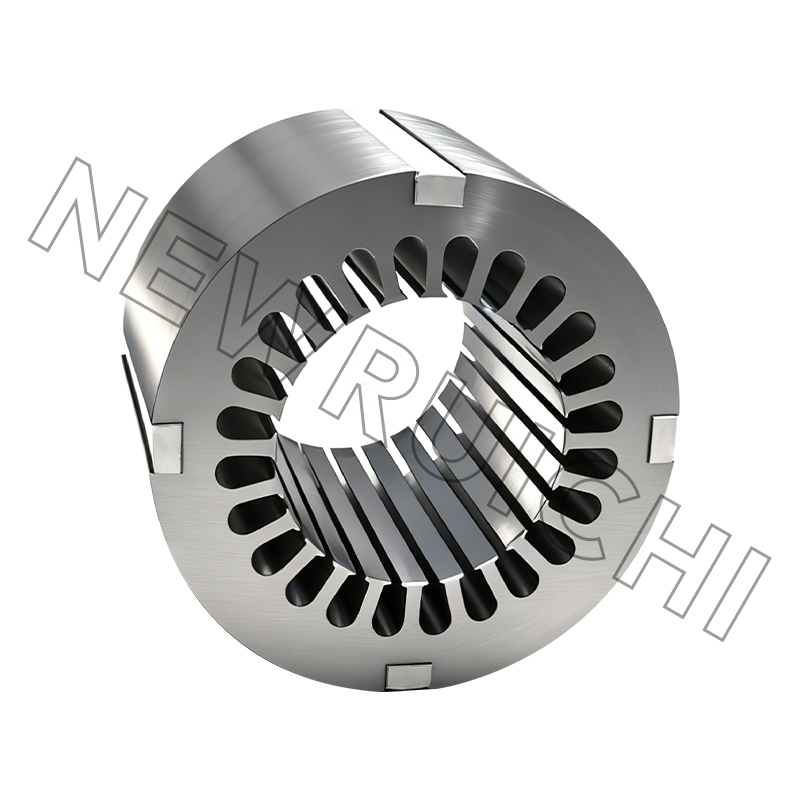
Il metodo di assemblaggio del nucleo cambia tutti e tre. Le laminazioni interbloccate evitano ponti di saldatura e mantengono pulito il percorso magnetico, ma gli interblocchi creano cortocircuiti locali tra i fogli. I nuclei saldati forniscono lo stack più rigido per telai di grandi dimensioni e vibrazioni elevate, a scapito delle perdite nella zona di saldatura. I nuclei incollati offrono il miglior comportamento di perdita e il funzionamento più silenzioso, in cambio di un processo più lento e più sensibile alla temperatura. Niente di tutto ciò appare in un ordine di acquisto che nomina solo il tipo di motore.
Dove ogni tipo atterra sul campo
- Induzione, industria generale: circa il 45%
- PMSM e BLDC, basati su unità: circa il 25%
- Servoassi: circa il 15%
- Passo passo — about 8%
- DC spazzolato and other — about 7%
Un mix indicativo derivante dal portafoglio ordini generale della componente industriale, utile per capacità di pianificazione più che come statistica di mercato.
La distribuzione spiega perché i fornitori mantengono sia gli utensili a velocità fissa che quelli a trasmissione. I nuclei a induzione riempiono ancora le linee ad alto volume, mentre i nuclei servo e passo-passo richiedono un controllo più rigoroso delle bave e calibri più sottili. Dal punto di vista strutturale, l’applicazione determina l’alloggiamento molto più di quanto non faccia il tipo elettrico: la base di un generatore eolico ha bisogno di rigidità e resistenza alla fatica, un’unità marina ha bisogno di bloccaggio dell’albero e protezione dalla corrosione, e un telaio industriale ad alta tensione ha bisogno di un percorso di raffreddamento definito.
Percorso di selezione: dal ciclo di lavoro alle specifiche di laminazione
Passaggio 1: correggere il punto di lavoro. Coppia continua, coppia di picco, intervallo di velocità, avviamenti orari e durata prevista. Un'applicazione di guida con avviamenti frequenti elimina la corrente continua con spazzole prima che inizi qualsiasi discussione sui prezzi.
Passaggio 2: schermare l'ambiente. Temperatura ambiente, grado di protezione, classe di corrosione, vibrazioni e classificazione delle aree pericolose. Il servizio marittimo e offshore di solito spinge la decisione sull'alloggiamento prima che venga finalizzato il tipo di motore.
Passaggio 3: scegli la strategia di controllo. Velocità fissa, VFD o anello di posizionamento chiuso. Questa scelta unica restringe il campo a due famiglie nella maggior parte dei progetti.
Passaggio 4: specificare il nucleo, non solo il tipo. Calibro di laminazione, grado di acciaio al silicio, lunghezza dello stack e metodo di assemblaggio. Per le operazioni di posizionamento, un servonucleo incollato o interbloccato con altezza della bava controllata solitamente batte un'alternativa saldata in termini di rumore e ondulazione della coppia.
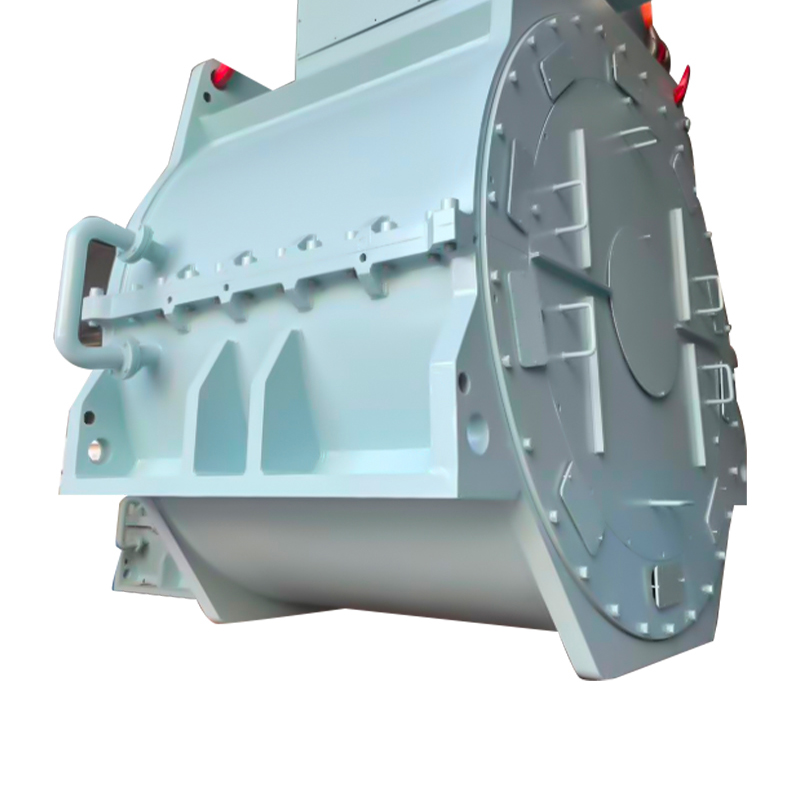
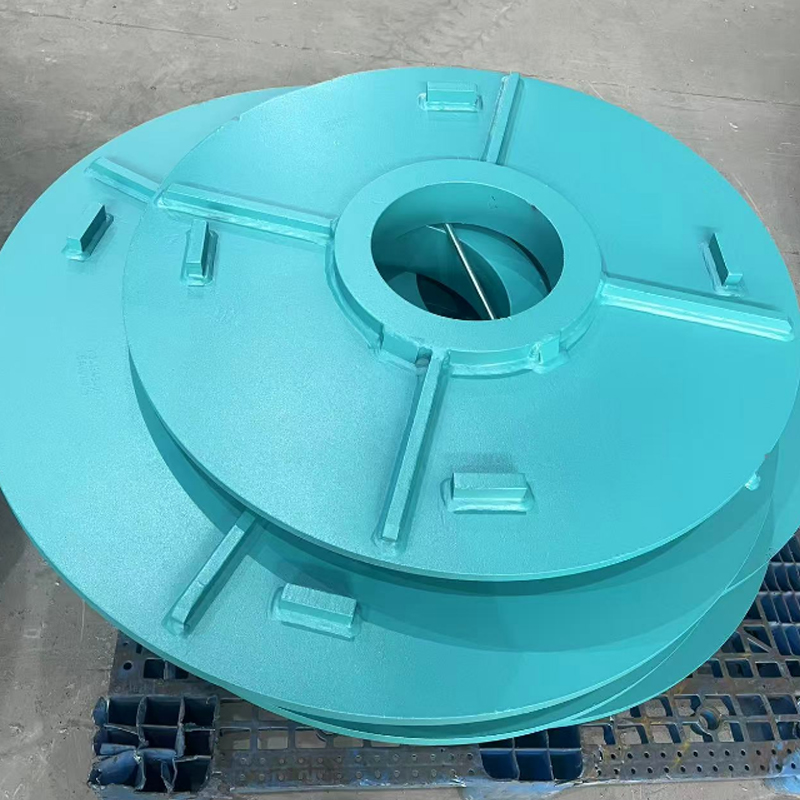
Passaggio 5: abbina l'alloggiamento e la chiusura. Telai scatolati saldati per grandi applicazioni industriali ed eoliche, design con raffreddamento a tubi o nervati in cui la dissipazione del calore è ridotta e chiusure delle estremità dei cuscinetti che mantengono prevedibile il precarico e l'allineamento durante l'intervallo di manutenzione.
Passaggio 6: convalida con campioni. Le laminazioni dei campioni tagliati al laser e i nuclei dei prototipi ti consentono di verificare la corrente a vuoto, l'aumento della temperatura e il rumore prima di dedicarti all'attrezzatura pesante. Revisionando il flusso di produzione dalla bobina al nucleo finito in questa fase di solito le domande sulla tolleranza vengono sollevate prima di quanto lo farà una revisione del disegno.
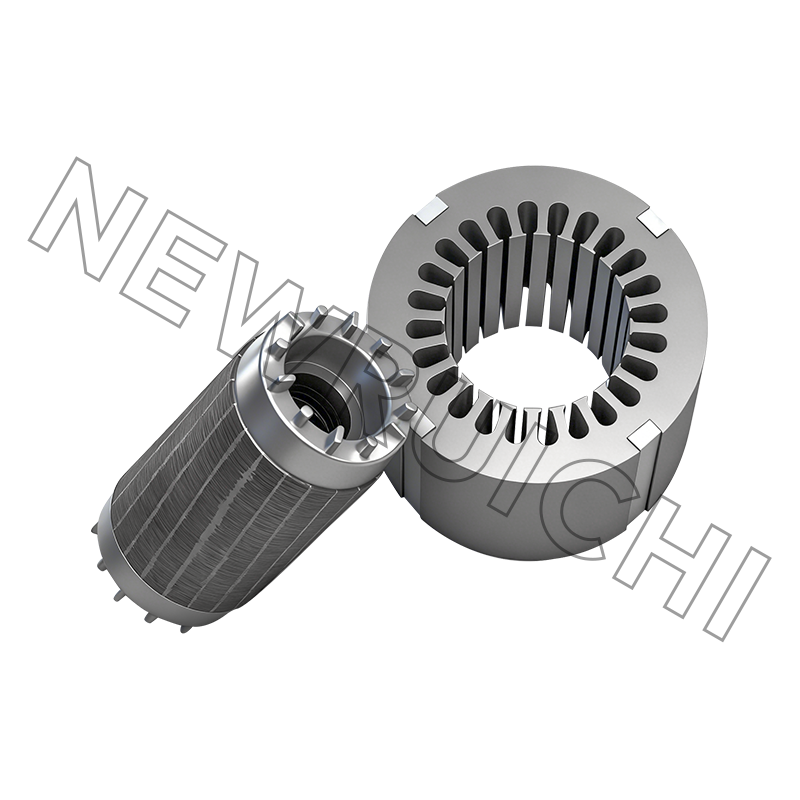
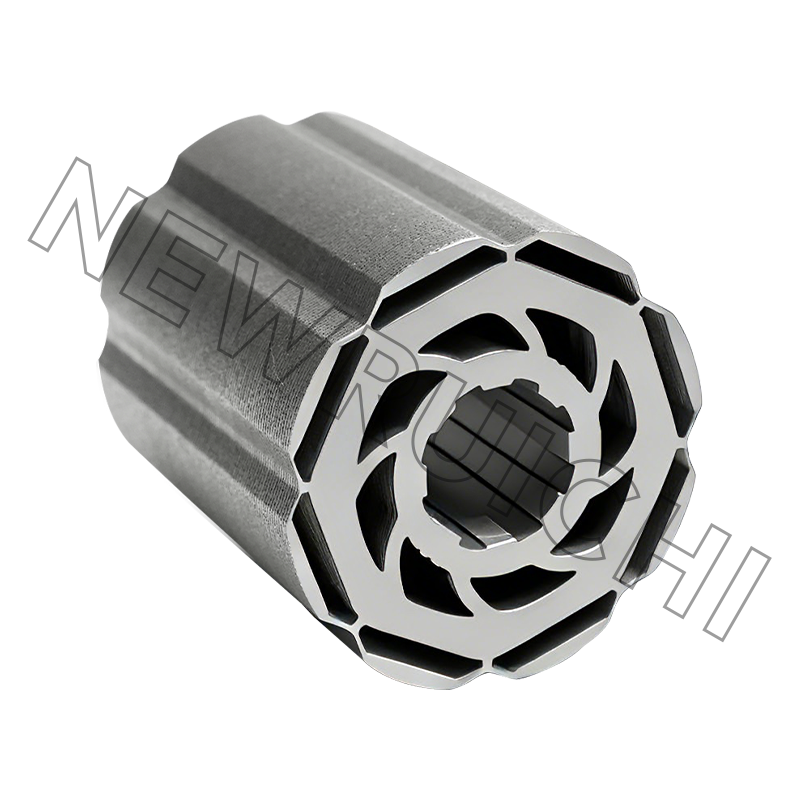
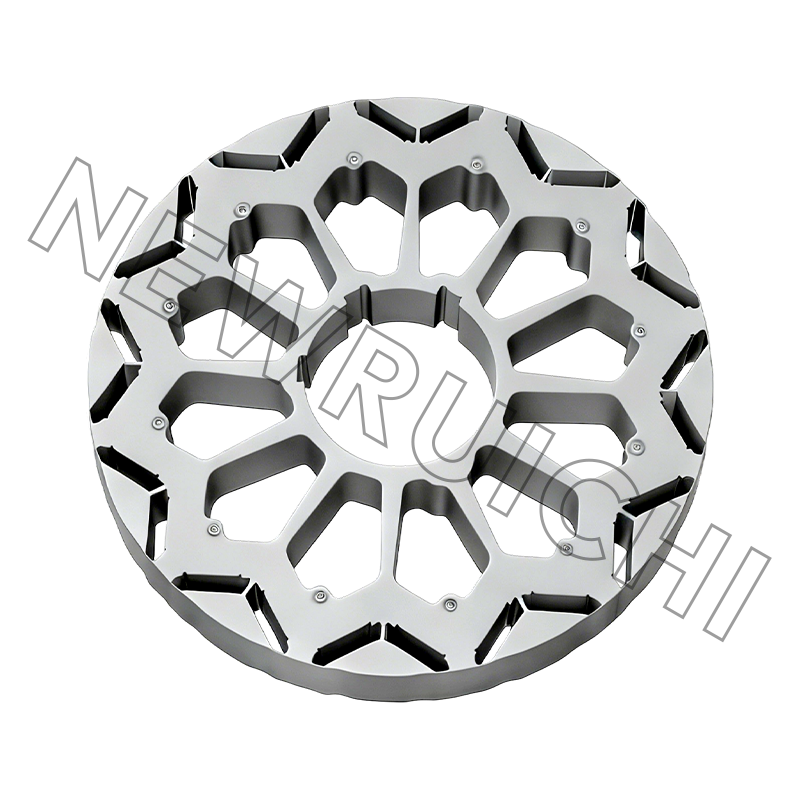
 Gruppo statore e nucleo rotore del servomotore Gruppo statore e nucleo rotore a laminazione impilata per servomotori; il design ottimizzato della scanalatura polare e del circuito magnetico riduce l'ondulazione della coppia per un movimento fluido e preciso nella costruzione di prototipi. Visualizza il prodotto →
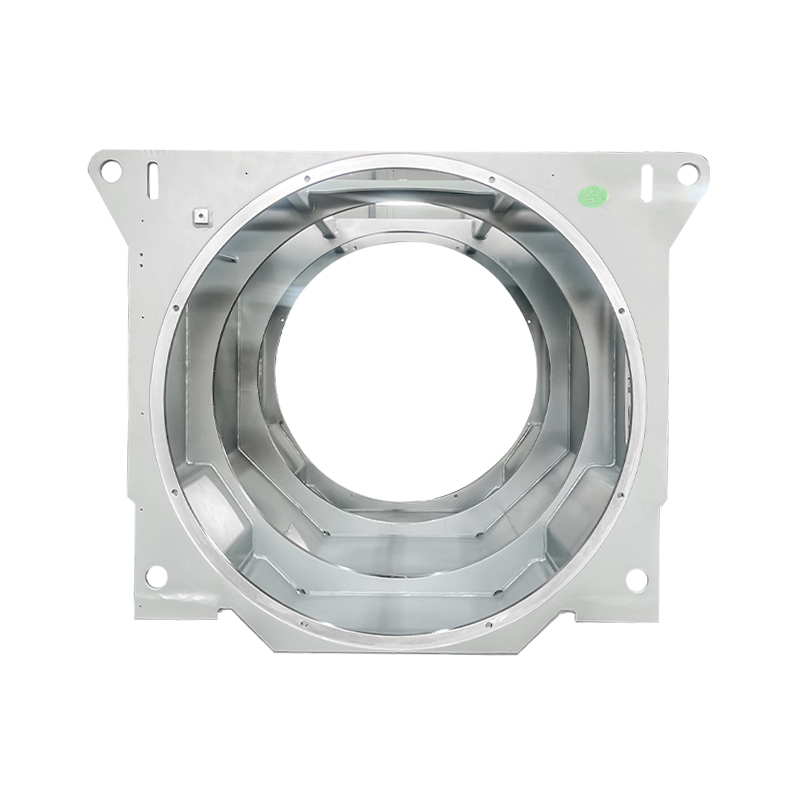
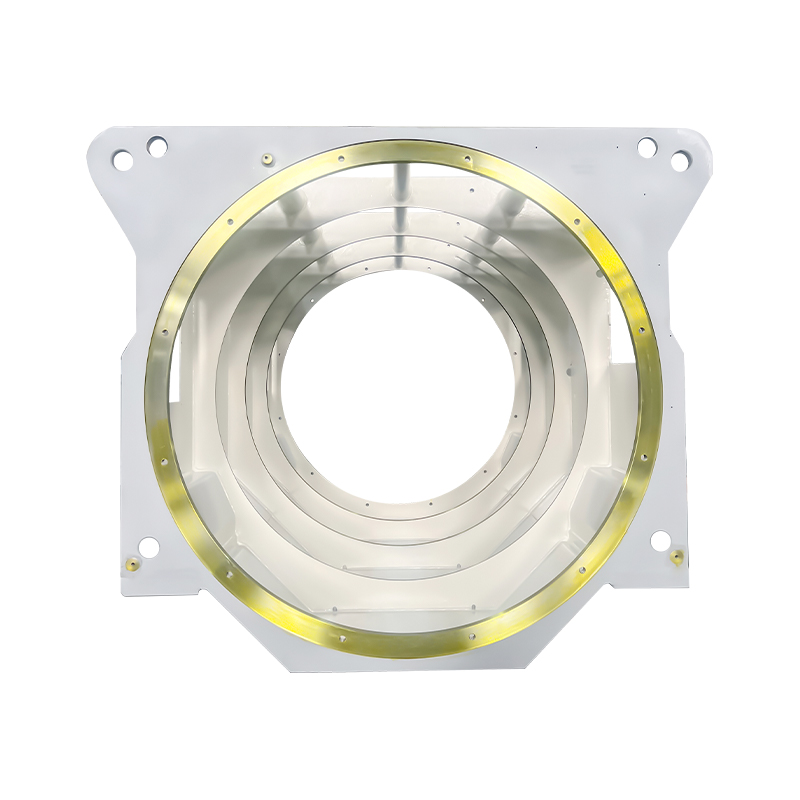
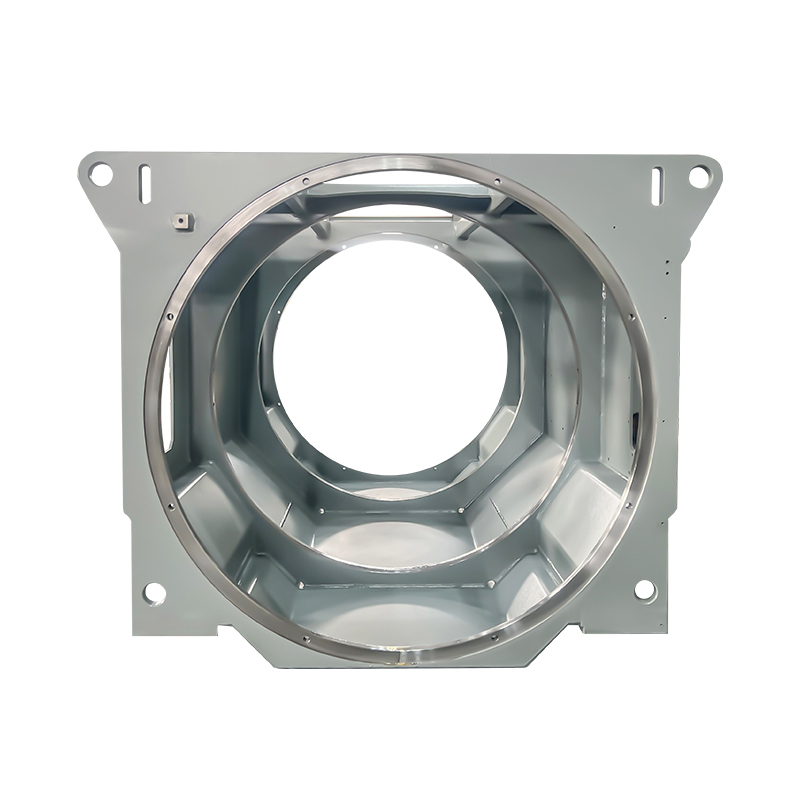
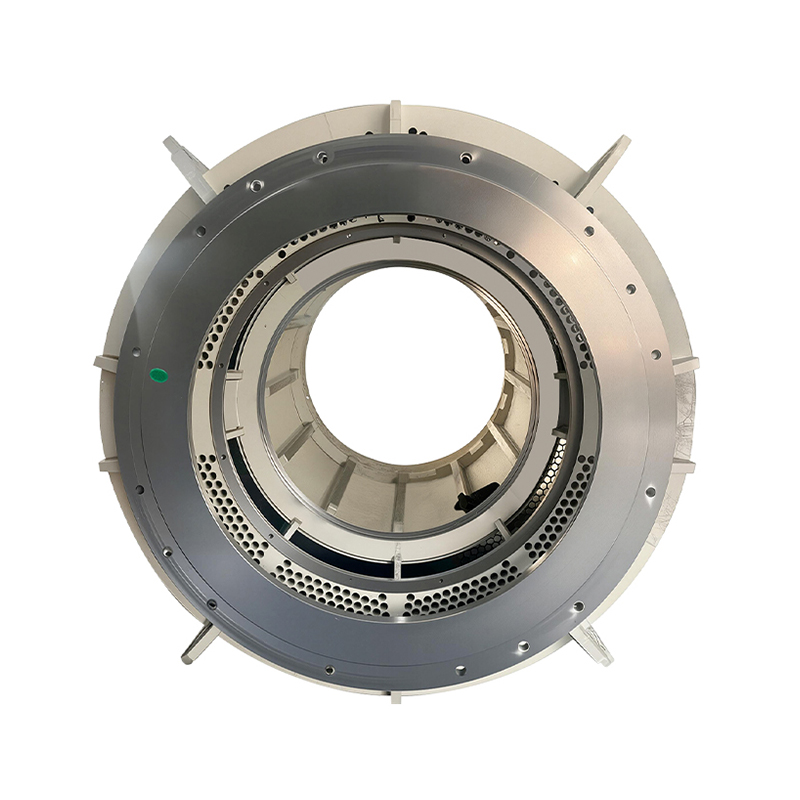
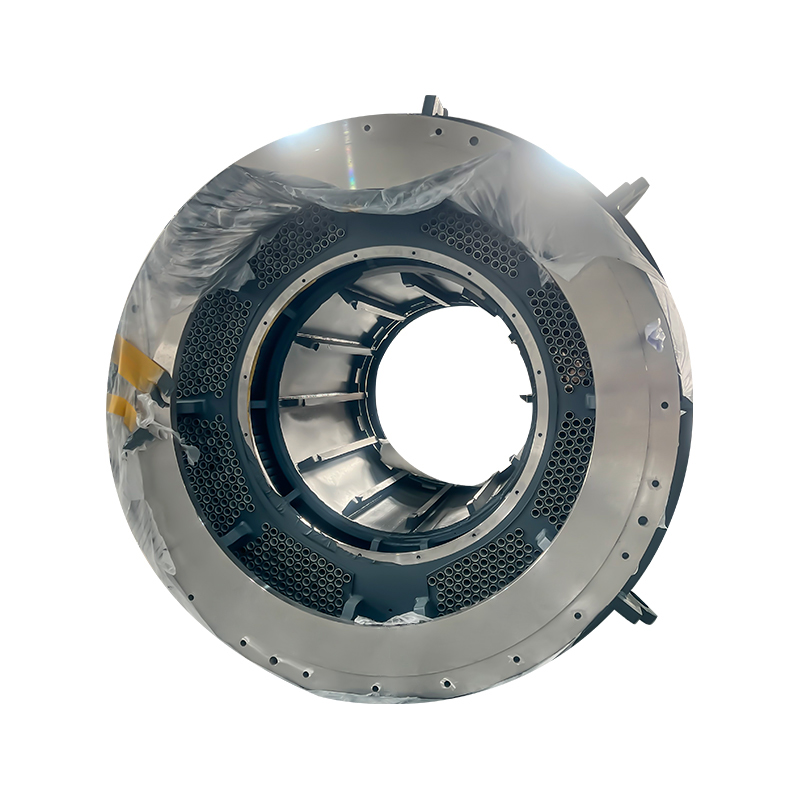
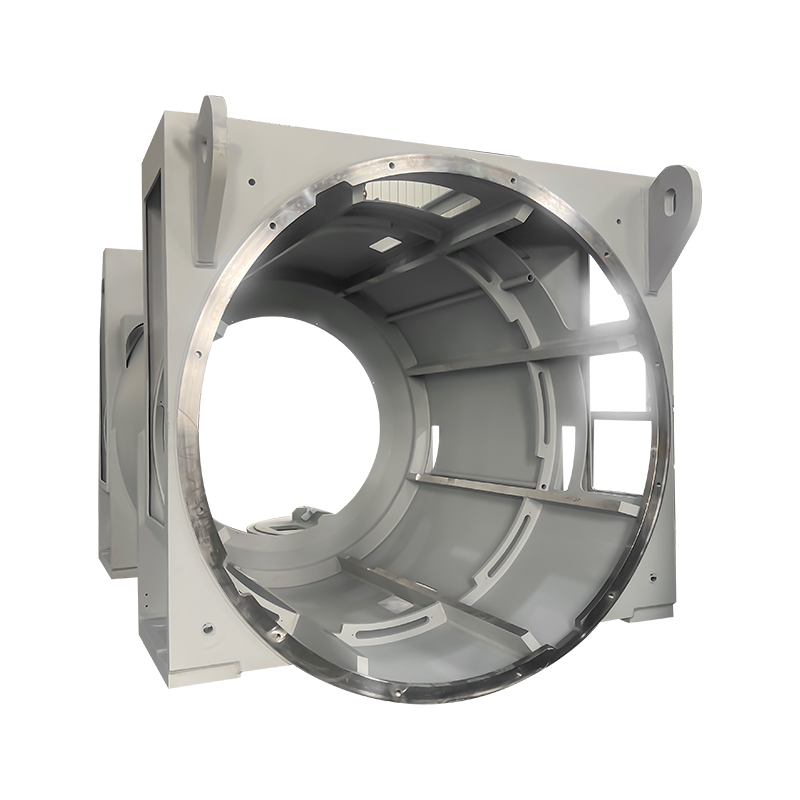
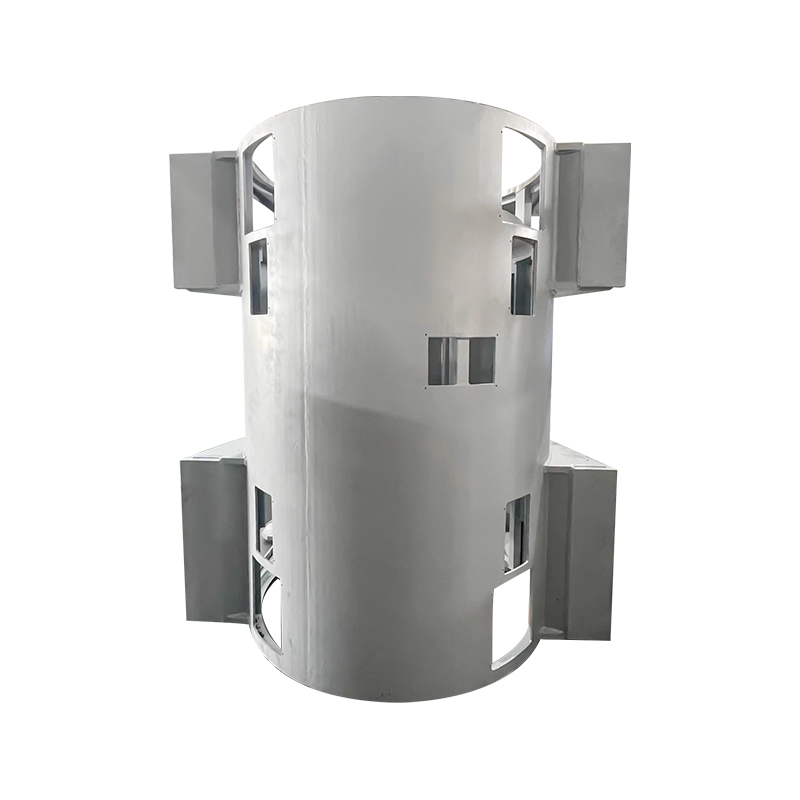
 Base motore industriale di tipo scatolato saldato Base scatolata saldata in lamiera d'acciaio per motori industriali di grandi dimensioni, con piedini di livellamento, passaggi di raffreddamento e opzioni di custodia sigillata; la qualità della saldatura e la rigidità del telaio proteggono l'allineamento dei cuscinetti. Visualizza il prodotto →
Note su manutenzione, conformità e catena di fornitura
Le dichiarazioni di efficienza dovrebbero essere riconducibili alle classi IEC 60034-30-1 piuttosto che al titolo di un catalogo, e il rapporto di prova dovrebbe indicare il metodo. Per i telai saldati, la gestione della qualità della saldatura secondo la norma ISO 3834 è importante tanto quanto le specifiche elettriche, perché un telaio distorto rovina l'allineamento dei cuscinetti molto prima che l'avvolgimento si guasti. I programmi automobilistici e per i veicoli a nuova energia richiedono in genere la copertura IATF 16949 da parte del fornitore dei componenti, mentre gli acquirenti industriali generali di solito lavorano in conformità con ISO 9001 e ISO 14001.
Dal punto di vista della manutenzione, i controlli pratici sono poco affascinanti: andamento della temperatura dei cuscinetti, impronta vibrazionale, resistenza dell'isolamento e, sulle macchine alimentate da trasmissione, tensione dell'albero. Mantenere un nucleo di riserva o un motore di riserva dello stesso telaio sullo scaffale è più economico che accelerare la sostituzione dopo un guasto, in particolare per gli alloggiamenti saldati a conduttore lungo. Quando un tipo di motore viene riparato da un'installazione esistente, il nucleo e l'alloggiamento sono le uniche leve rimaste e in genere sono sufficienti per ripristinare l'efficienza senza modificare l'ingombro.
Il tuo indirizzo email non verrà pubblicato. I campi obbligatori sono contrassegnati *

 Email: [email protected]
[email protected]
[email protected]
 Telefono/Telefono:
+86-18861576796 +86-18261588866
+86-15061854509 +86-15305731515
Diritto d'autore © Wuxi New Ruichi Technology Co., Ltd. / Wuxi Cailiang Machinery Co., Ltd. All rights reserved.
Produttori di nuclei di statore e rotore
